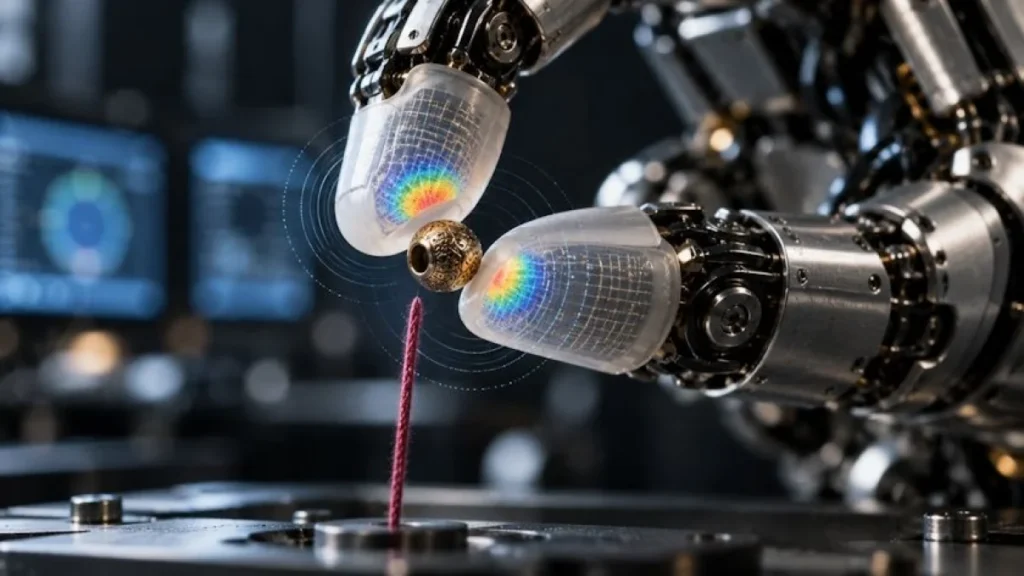
Strojové vidění se stalo základem moderní robotiky, kamery ale robotovi neřeknou vše, co potřebuje o fyzickém kontaktu vědět. Při manipulaci s ohebnými předměty, vkládání součástek nebo zacházení s křehkými věcmi potřebuje informace o silách, prokluzování a dotyku, které vizuální systémy často přehlédnou. Čínská společnost Daimon Robotics chce robotům tuto schopnost zprostředkovat.
Firma se nesoustředí jen na hmatové senzory ani na vývoj jediného základního modelu. Buduje celý řetězec, který propojuje hmatové snímání, sběr dat, simulace a modely AI. Jejím cílem je převést fyzické interakce na využitelná trénovací data, díky kterým roboti zvládnou manipulační úlohy spolehlivěji.
„Budováním hmatové inteligence vlastně hrajeme roli poskytovatele infrastruktury,“ řekl Dr. Zhu, partner a viceprezident pro technologie společnosti Daimon. „Nechceme být vývojářem základních modelů. Poskytujeme infrastrukturu, se kterou je mohou vyvíjet naši odběratelé.“
Datový řetězec pro hmat
Sběr hmatových dat ve velkém je obtížný. Na rozdíl od obrazových dat, která stačí nasnímat kamerou, hmatová data vyžadují fyzický kontakt a mění se podle materiálu a tvaru předmětu, působících sil i vykonávané úlohy. Daimon proto vyvíjí řetězec, který tyto interakce zachycuje a zpracovává, přičemž hmatová zpětná vazba pracuje na frekvenci 30 Hz. Reálná data zároveň propojuje se simulacemi.
Rozdíl mezi simulací a realitou zůstává velkým problémem, zejména u fyzikálních vlastností, jako je tření nebo kontaktní síly. „Buďme upřímní, není to dost dobré. Je to vlastně hrozné,“ zhodnotil Zhu současný stav simulací. Daimon proto simulace nejprve kalibruje podle reálných měření a teprve potom do nich převádí nasbíraná data.
Firma mluví o sběru více než 10 000 hodin dat a její dlouhodobá iniciativa Daimon-Infinity míří na více než milion hodin hmatových dat ze ztělesněné interakce. „Dělat všechno sami nestačilo,“ dodal Zhu. „Mezinárodní spolupráce v různých aplikačních scénářích je opravdu důležitá.“
Od ukázek k průmyslu
Daimon se zaměřuje na úlohy, jako je montáž a balení, kde robot musí reagovat na fyzický kontakt a nemůže jen sledovat předem dané trajektorie. Na konferenci IROS 2026 firma předvedla jemnou manipulaci včetně nažehlování potisku na plátěné tašky a navlékání korálků na náramek. Ukázala také robota, který sbírá a balí rozbité sklo. Data z lidských interakcí sbírá zařízením Umi.
Zdroj: therobotreport.com
Zdroj: etec
“Daimon Robotics chce robotům poskytnout schopnost hmatové inteligence.”
Jaký je cíl Daimon Robotics?
Cílem firmy je převést fyzické interakce na využitelná trénovací data.
Kolik hodin dat chce Daimon nasbírat?
Firma mluví o sběru více než 10 000 hodin dat.
Jaké úlohy Daimon Robotics řeší?
Daimon se zaměřuje na úlohy, jako je montáž a balení.
💬 Klíčové informace
- Daimon se zaměřuje na úlohy, jako je montáž a balení, kde robot musí reagovat na fyzický kontakt.